Handling & Montage
Vom einzelnen Bauteil zum stabilen Prozess
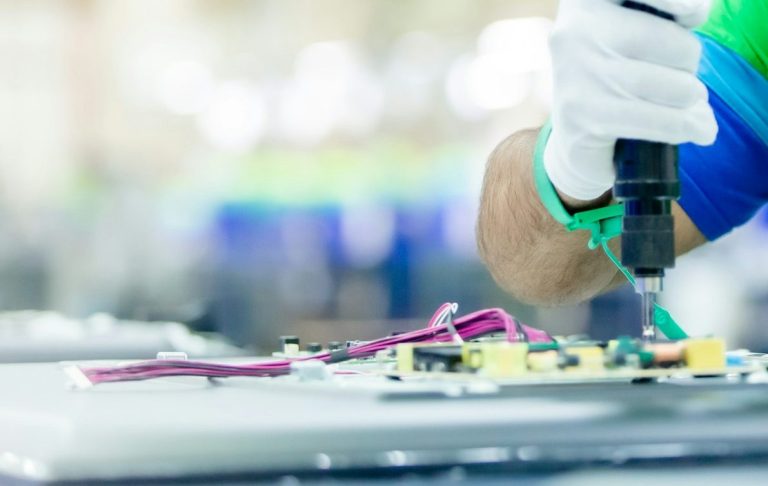
Zuführen, greifen, positionieren, montieren, prüfen: Handling und Montage sind in fast jeder Produktion zentrale Prozessschritte.
Typische Aufgaben:
- Zuführen & Vereinzeln
- Greifen & Umsetzen
- Drehen & Positionieren
- Einlegen & Entnehmen
- Schrauben, Pressen, Stecken, Kleben
- Kamera- und Qualitätsprüfung
- Kennzeichnen & Rückverfolgen
- Übergabe an Folgeprozesse
Welche Lösung passt, entscheidet die Anwendung:
Bauteilgeometrie. Varianten. Toleranzen. Oberfläche. Taktzeit. Kräfte. Schnittstellen.
Daraus ergibt sich, ob Roboter, Cobot, Portal, Greifsystem oder eine kombinierte Sonderlösung sinnvoll ist.
Nicht jeder Prozess muss komplett automatisiert werden. Oft liegt das größte Potenzial in einzelnen, klar abgegrenzten Arbeitsschritten.
Project Bridge macht daraus ein konkretes Projekt.
Wir:
- strukturieren die Aufgabenstellung
- klären die technischen Anforderungen
- definieren die relevanten Schnittstellen
- identifizieren passende Lösungsanbieter
- bringen Produktion und Spezialisten gezielt zusammen
Von der Aufgabe zur passenden Lösung.
Ausgewählte Projekte
Palettieren aus der Praxis
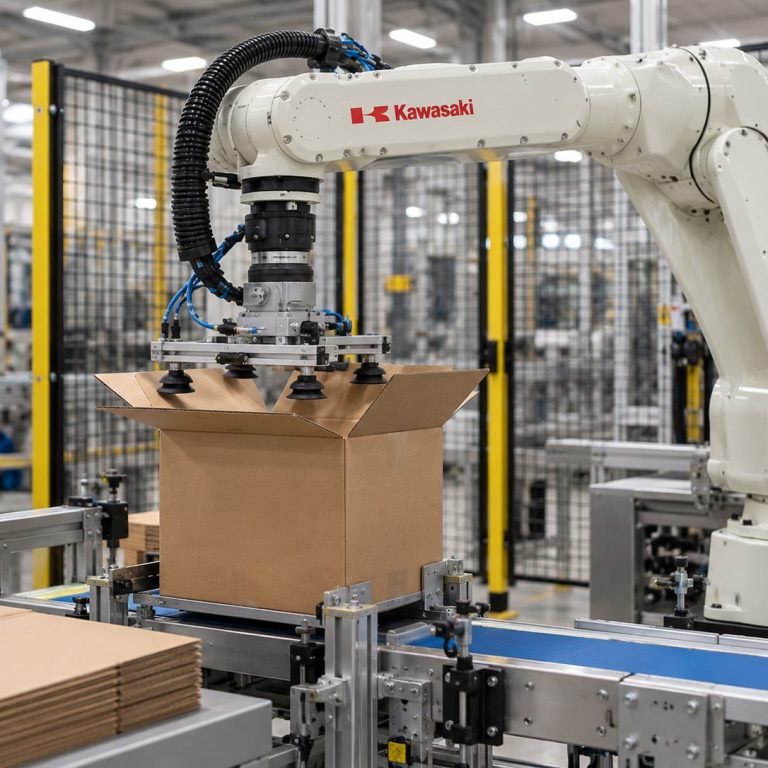
Bei einem großen deutschen Armaturenhersteller wurde die Kartonhandhabung und Palettierung direkt in die bestehende Produktionslinie integriert. Die Kartons kommen zunächst flach und ungefaltet in den Prozess. Ein Kawasaki-Industrieroboter richtet die Kartons automatisch auf, faltet sie in Form und palettiert sie anschließend nach einem definierten Packmuster. Der Roboter arbeitet dabei nicht als autarke Einzelstation, sondern ist vollständig in die Steuerung und den Ablauf der Produktionslinie eingebunden.